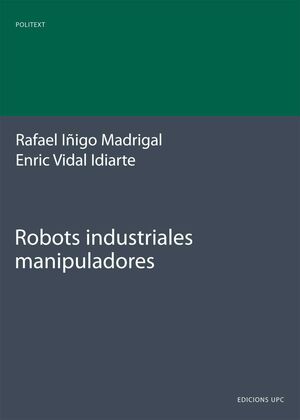
IÑIGO MADRIGAL, RAFAEL / VIDAL IDIARTE, ENRIC
Introducción >> Perspectiva histórica >> Sistema básico de un robot manipulador >> Aplicaciones >> Configuraciones principales >> Actuadores y fuentes de alimentación >> Principio de operación de los motores eléctricos >> Servomotores de corriente continua con colector >> Servomotores de corriente continua sin colector >> Fuentes de alimentación de ancho de pulso modulado >> Motores de inducción e inversores >> Motores hidráulicos >> Trenes de engranajes >> Sensores para retroalimentación >> Codificadores de disco >> Codificadores incrementales de disco >> Interpolación electrónica >> Codificadores incrementales lineales >> Resolvers >> Cinemática de robots manipuladores >> Rotación de un sistema de coordenadas >> Traslación de un sistema de coordenadas >> Matrices homogéneas de transformación >> Parámetros eslabón >> Ecuaciones cinemáticas inversas >> Expresión matemática del problema >> Método geométrico de solución >> Método de partición de matrices >> Dinámica >> Modelación dinámica usando el método de Lagrange-Euler >> Energías cinética y potencial >> El lagrangiano y el modelo dinámico >> Trayectorias y control >> Planificación de trayectoria >> Control automático del robot >> Control del robot por redes neuronales >> Dinámica del robot para control con red neuronal >> Relaciones para control por red neuronal >> Entrenamiento de la red >> Diseño y simulación de un robot manipulador >> Experimentos de laboratorio
Esta obra esta dedicada al estudio de los robots manipuladores utilizados en la industria. Pretende abordar el tema de forma exhaustiva para los estudiantes de ingeniería de segundo ciclo. Los tres primeros capítulos tratan de la configuración y los componentes básicos de un robot, haciendo especial énfasi en los actuadores (motores), las fuentes de potencia, los sensores, etc. Los capítulos 4 y 5 están dedicados a la cinemática directa e inversa, o sea, a la descripción del movimiento de las distintas articulaciones para lograr el movimiento entre puntos del espacio con una orientación deseada del elemento terminal. El estudio de la dinámica, necesaria para controlar el movimiento, se aborda en el capítulo 6, y en el capítulo siguiente se trata el control de trayectorias, utilizando la cinemática y su control mediante varios métodos. El capítulo 8 presenta los elementos básicos de las redes neuronales y su aplicación al control del robot sin utilizar el modelo dinámico. Los capítulos siguientes abordan el diseño de un robot rotatorio y la descripción de experimentos a realizar por los estudiantes del curso. Además, el libro incluye problemas resueltos en los distintos capítulos,a sí como un apéndice con problemas adicionales. Muchos de estos problemas están resueltos mediante el programa Matlab.